


中国科学技术大学工程科学学院、人形机器人研究院李木军副教授联合张世武教授以及澳大利亚伍伦贡大学李卫华教授等,在液晶弹性体可编程制造与变形调控方面取得进展。研究团队提出一种旋转多材料打印策略,通过动态调控单根纤维内部两种活性材料的空间分布,实现多种形变模式,并将其拓展至网格、曲面及软体器件。这一方法为结构形态与功能的编程提供了新的途径,有望推动可变形材料、软体机器人和自适应结构的发展。相关研究以“Dynamic Spatial Programming of Active–Active Antagonistic Fiber Architectures for Enhanced Morphing”为题发表在国际期刊《先进材料》(Advanced Materials)上。
液晶弹性体受热时能够产生可逆形变,是构建软体驱动器和可变形结构的重要材料。但现有打印方法的变形调控通常受打印路径、层间结构或固定界面的限制,难以在连续纤维中灵活实现多种变形。针对这一挑战,研究团队设计了可旋转双通道喷头,将受热收缩的向列相和受热伸长的近晶相液晶弹性体共同挤出、同步固化。两种活性材料的相反热应变在纤维内部产生失配,进而驱动结构变形。通过调节喷头角度、旋转速度和材料流量比例,研究人员可编程纤维内部的材料分布,在不改变纤维中心线打印路径的情况下实现伸长、收缩、弯曲、卷曲和螺旋变形。在相同条件下,双活性纤维的曲率约为主动—被动对照纤维的1.6倍;同步固化试样的界面剥离强度约为顺序固化试样的30倍。
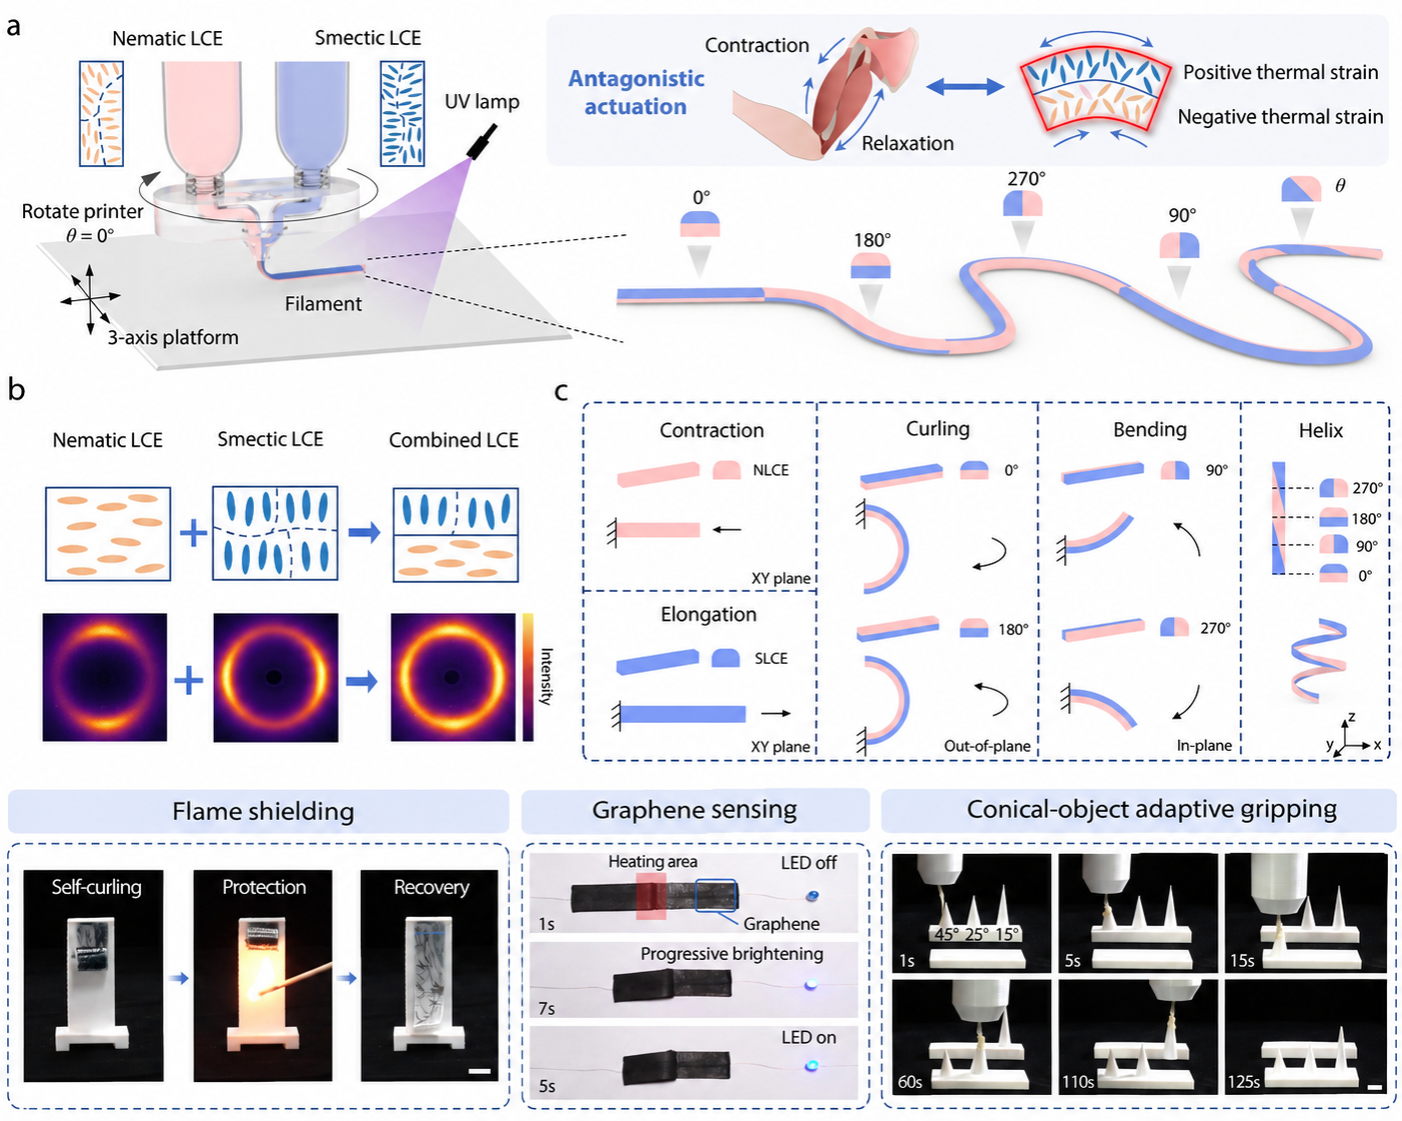
图 旋转多材料打印与双活性纤维的可编程变形
研究团队进一步将纤维内部的空间编程拓展至不同尺度的可变形结构,并探索由形态变化产生实用功能的可能。研究人员通过设计纤维各区域的材料组成和排列方向,使局部变形按照预设方式协同:单根纤维受热后可显现字母,二维网格则可形成拱起、波浪和涟漪。进一步,团队将编程从网格拓展至连续薄膜,通过调控局部应变和弯曲方向,构建不同高斯曲率的曲面,并组合形成类似山峰与河谷的三维形貌。基于对变形方式的调控,研究人员进一步开发了多种功能器件:利用受热卷曲和阻燃涂层实现暂时的火焰遮挡;结合表面石墨烯导电网络,将结构变形转化为电信号,实现自感知;利用连续旋转编程获得的螺旋结构,实现对不同锥角物体的自适应抓取与释放。这些结果展示了该方法从局部材料设计到复杂形态与器件功能的可扩展性,为软体驱动与自适应操作提供了新的设计思路。
中国科学技术大学精密机械与精密仪器系博士生孙博熙、杜正超以及香港科技大学机械与航空航天工程系博士后孙宇轩为论文共同第一作者。李木军副教授、张世武教授为共同通讯作者。澳大利亚伍伦贡大学李卫华教授、西南科技大学臧红彬教授等为论文共同作者。该研究得到了国家自然科学基金、安徽省科技创新攻坚计划重大项目、中国科学技术大学—西南科技大学对口合作发展联合基金等支持。部分实验获得了中国科学技术大学微纳研究与制造中心、中国科学技术大学理化科学实验中心等平台支持。
论文链接:https://doi.org/10.1002/adma.75697
