


中国科学技术大学工程科学学院、人形机器人研究院张世武、董帅研究团队在柔性触觉传感与机器人感知领域取得新进展。团队受人体指尖皮肤机械感受器梯度分布的启发,提出一种基于梯度中间层的柔性离电压力传感器(GriFIPS),通过该中间层调控电极与离子凝胶之间的序列式接触过程,同时实现高灵敏度、宽线性量程与高线性度,并进一步拓展为三轴力传感器,应用于机器人触觉操作。相关研究成果以“Gradient-interlayer–based flexible pressure sensors for high-performance robotic perception”为题发表于《Science Advances》。
触觉感知是人形机器人实现灵巧操作、人机交互和复杂环境理解的重要基础。机器人既需要敏锐感知轻微接触,又需要在较大抓握力下分辨细微的压力变化,这对传感器的灵敏度、量程和线性度同时提出了很高要求。然而,传统柔性离电传感器的电极与离子凝胶界面在受压后容易迅速达到接触饱和,导致高压区灵敏度下降、非线性严重;已有研究多通过功能层微结构设计或梯度模量堆叠改善部分性能,且往往依赖复杂的多步制备工艺,限制了器件的实际应用。
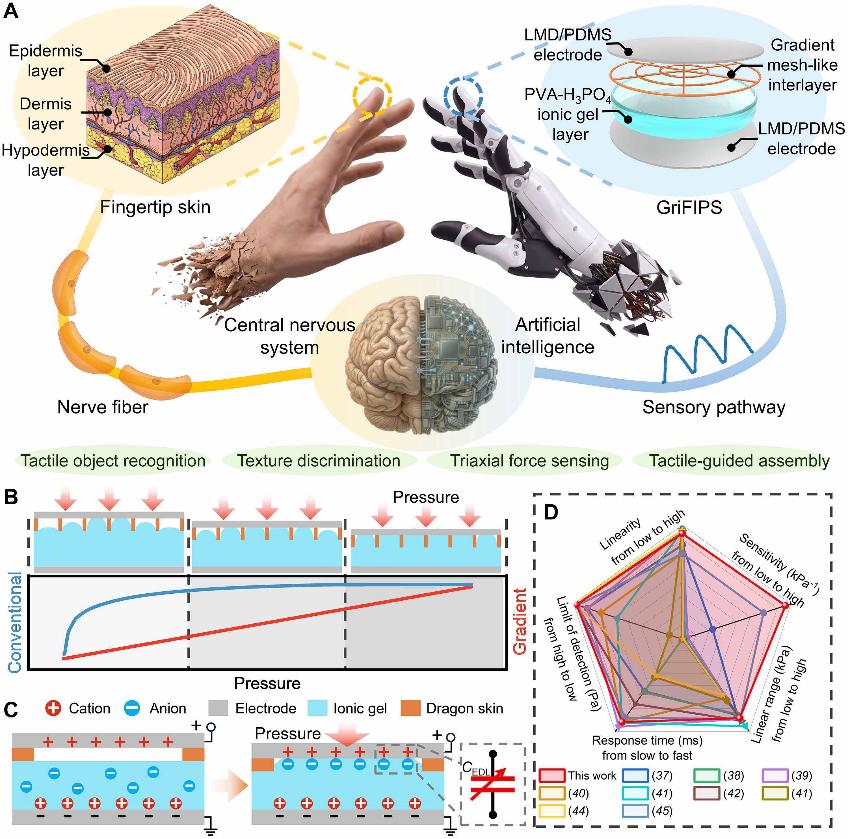
图1.梯度中间层柔性离电压力传感器(GriFIPS)的设计与工作原理
针对这一问题,研究团队在柔性电极与离子凝胶之间引入一层独立的弹性网格中间层,采用直写打印(DIW)技术,以约100微米的线宽制备出网孔由中心向外逐渐增大的径向梯度网格结构。随着压力增大,网格约束下的离子凝胶与电极接触由中心向外围逐区扩展,并与液态金属复合电极微观粗糙表面的局部接触演化协同作用,有效延缓界面接触饱和。这一设计将宏观接触区域调控与微观界面响应相结合,为突破柔性离电传感器灵敏度、量程与线性度难以兼顾的瓶颈提供了新的思路。
实验结果表明,该传感器灵敏度达175.9 kPa⁻¹,线性量程约360 kPa,线性拟合决定系数R2=0.997,检测限低至约2.1 Pa,响应时间约25毫秒。在100、200和300 kPa的预载荷下,器件仍可分辨约40 Pa的微小压力增量;在150 kPa下历经6000余次加载循环、以及2000次50%拉伸应变循环后,响应性能保持稳定,展现出良好的可靠性与机器人接触感知应用潜力。
该研究提出了通过独立梯度中间层调控界面接触演化的设计策略,为研制兼具高灵敏度、宽线性量程和机械稳定性的柔性触觉传感器提供了新的技术路径,也为机器人在视觉受限条件下的接触感知与精细操作提供了器件基础。该策略还可推广应用于离电式、压阻式、电容式等多种类型的柔性压力传感器。
我院博士研究生孙铭远、副研究员马刚和董帅为论文共同第一作者,张世武教授、董帅副研究员、新南威尔士大学唐诗杨教授和苏州大学李相鹏教授为论文共同通讯作者。该研究工作得到安徽省科技攻坚计划重大项目、人形机器人研究院重点项目、国家自然科学基金等项目的资助与支持。
论文链接:https://www.science.org/doi/10.1126/sciadv.aej9537
(工程科学学院、人形机器人研究院)
